Начните с учебной цели.
Прежде чем выбрать метод захвата, запишите выход, который должна предсказать ваша модель. Модель, которая идентифицирует следующий шаг задачи, нуждается в другой цели, чем контроллер, который предсказывает совместную команду на каждом шаге. «Больше демонстраций» недостаточно конкретно, чтобы сделать этот выбор.
Как сопоставляются два метода.
| Вопрос | Данные о телеоперации | Эгоцентричное человеческое видео |
|---|---|---|
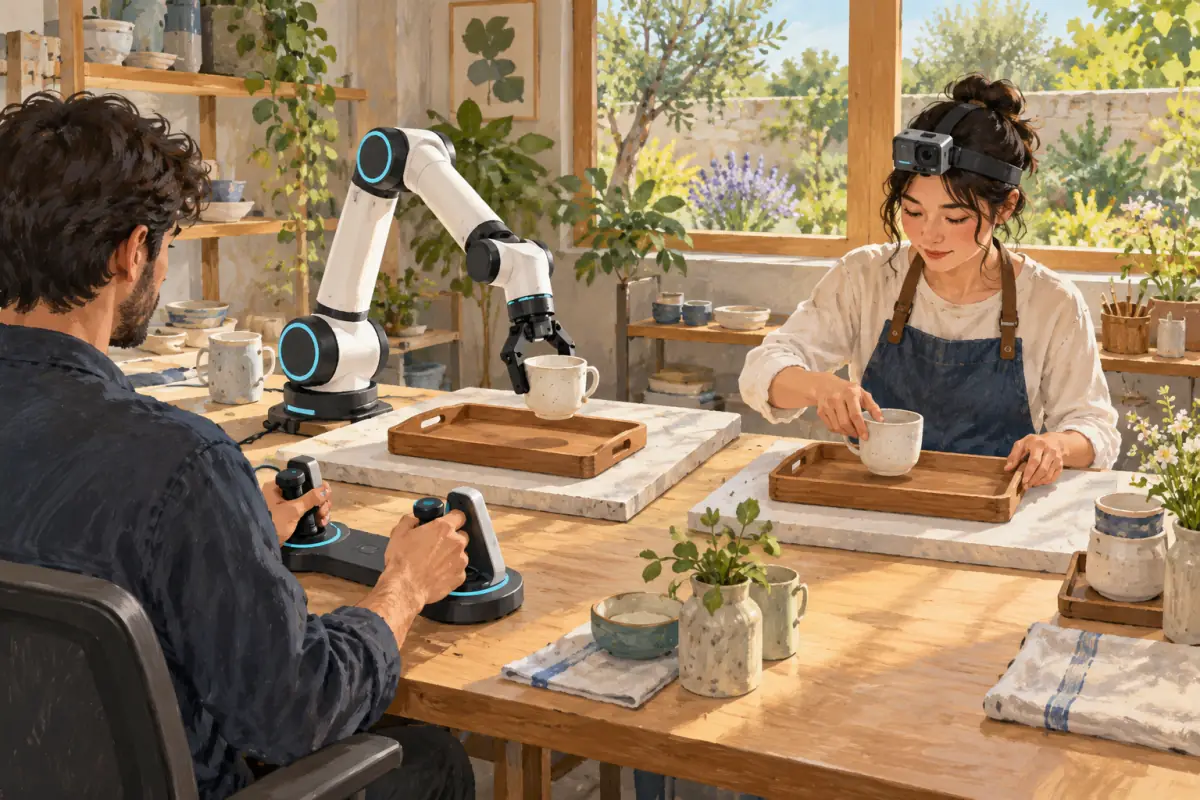
| Кто выполняет физическую задачу? | Робот, находящийся под контролем человека. | Человек, который носит камеру. |
| Что можно наблюдать? | Виды роботизированной камеры и любые датчики регистрируются. | Взгляд человека на руки, инструменты и окружение. |
| Откуда берутся действия? | Записанные команды с их значением задокументированы. | Ни один нативный робот не управляет видео в одиночку. |
| Что ограничивает сбор? | Доступность роботов, рабочее пространство, интерфейс оператора и время сброса. | Доступ к задачам, видимость камеры, разрешения и качество записи. |
| Что нужно перенести? | В рамках обучения и развертывания роботизированных установок. | От человеческого наблюдения до восприятия и воплощения робота. |
Синхронизация является частью демонстрации.
Для цели действия робота различайте, когда изображение было выставлено, когда была выдана команда и когда робот двигался. Номер строки не доказывает, что эти события произошли вместе. Смещение часов, выпадение кадров и задержка могут изменить отношения, которые изучает модель.
Видео может сохранить контекст, который имеет значение.
Работник может дойти до полки, выбрать инструмент, очистить пространство, выполнить задание и убрать оборудование. Эта более широкая последовательность может помочь команде изучить структуру задачи или визуальный контекст. Это не означает, что одна и та же запись непосредственно учит робота выполнять каждое движение.
Комбинированный план нуждается в комплексной оценке.
Команда может исследовать видео человека для визуальных представлений или задач и отдельно собирать демонстрации роботов для наблюдения за действиями. Значение комбинации зависит от модели и задачи; его следует измерять по явному исходному уровню.
Выберите на основе отсутствующего сигнала.
Если недостающая информация является командой робота в паре с наблюдением, обсудите телеоперацию и регистрацию. Если речь идет о разнообразии реальной работы, взаимодействиях с объектами или более длительном контексте задачи, рассмотрите эгоцентрический сбор. Если оба отсутствуют, разделите требования перед оценкой объема.
Частые вопросы
Может ли эгоцентричное видео заменить данные телеоперации?
Не тогда, когда цель обучения требует измеренных действий робота, которые видео не содержит. Человеческое видео и телеоперация могут служить различным частям учебного конвейера.
Всегда ли телеоперация дает готовые к обучению данные?
Нет. Требуемые наблюдения, действия, временные метки, единицы и границы эпизодов все еще должны быть зарегистрированы и проверены. Метод записи не является полным набором данных.
Какой метод должен выбрать роботизированная команда?
Выберите метод, который улавливает сигнал, который отсутствует в текущем эксперименте. Определите входные данные модели, целевые действия или метки и оценку перед выбором объема сбора.
Источники и материалы по теме
Первичные источники проверены: 26 октября 2026 г..