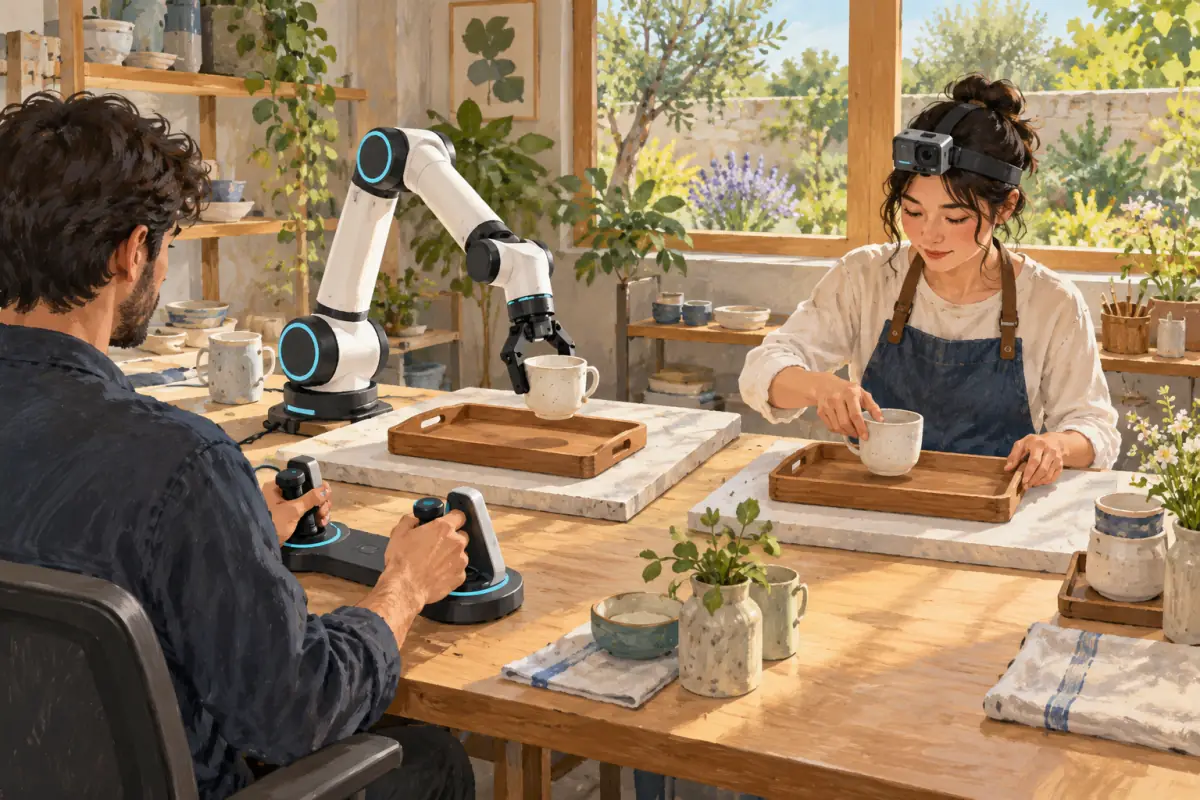
Comecem com o alvo de treinamento.
Antes de escolher um método de captura, anote a saída que seu modelo deve prever. Um modelo que identifique o próximo passo da tarefa precisa de um alvo diferente de um controlador que predize um comando conjunto a cada passo. “Mais demonstrações” não é específico o suficiente para fazer essa escolha.
Como os dois métodos se comparam.
| Pergunta | Dados de teleoperação | Vídeo humano egocêntrico |
|---|---|---|
| Quem realiza a tarefa física? | O robô, sob controle humano. | A pessoa que usa a câmera. |
| O que se pode observar? | Imagens da câmera robótica e quaisquer sensores registados. | O ponto de vista da pessoa sobre as mãos, ferramentas e arredores. |
| De onde vêm as acções? | Comandos gravados, com seu significado documentado. | Nenhum comando de robô nativo em vídeo sozinho. |
| Que restrição de coleta? | Disponibilidade do robô, espaço de trabalho, interface do operador e tempo de reset. | Acesso à tarefa, visibilidade da câmera, permissões e qualidade de gravação. |
| O que deve ser transferido? | Através das configurações de robôs de treinamento e implantação. | Desde a observação humana até o sentido e a personificação do robô. |
A sincronização faz parte da demonstração.
Para um alvo de ação do robô, distinguir quando uma imagem foi exposta, quando um comando foi emitido e quando o robô se moveu. Um número de linha não prova que estes eventos aconteceram juntos. Offsets de relógio, frames caídos e latência podem alterar a relação que o modelo aprende.
O vídeo humano pode preservar o contexto que importa.
Um trabalhador pode caminhar até uma prateleira, escolher uma ferramenta, limpar um espaço, completar uma tarefa e colocar o equipamento de distância. Essa sequência mais ampla pode ajudar uma equipe a estudar a estrutura da tarefa ou o contexto visual. Não significa que a mesma gravação ensina diretamente um robô a executar cada movimento.
Um plano combinado precisa de uma avaliação combinada.
Uma equipe pode investigar vídeo humano para representações visuais ou de tarefas e separadamente coletar demonstrações de robôs para supervisão de ação. O valor da combinação depende do modelo e da tarefa; deve ser medido em relação a uma linha de base explícita.
Escolha com base no sinal em falta.
Se a informação em falta é um comando robô emparelhado com uma observação, discutir a teleoperação e o registro. Se é a variedade de trabalho real, interações objeto ou contexto de tarefa mais longo, considere coleção egocêntrica. Se ambos estiverem faltando, separe os requisitos antes de estimar o volume.
Perguntas frequentes
O vídeo egocêntrico pode substituir os dados de teleoperação?
Não quando o objetivo de treinamento requer ações de robô medidas que o vídeo não contém. O vídeo e a teleoperação humana podem servir diferentes partes de um oleoduto de aprendizagem.
A teleoperação produz sempre dados prontos para a formação?
Não. As observações, ações, horários, unidades e limites de episódios necessários ainda precisam ser registrados e verificados. Um método de gravação não é uma especificação completa do conjunto de dados.
Que método deve uma equipe de robótica escolher primeiro?
Escolha o método que captura o sinal que sua experiência atual está faltando. Defina as entradas do modelo, ações ou rótulos alvo e avaliação antes de escolher o volume de coleta.
Fontes e leituras complementares
Fontes primárias revisadas em 26 de outubro de 2026.