Empieza con el objetivo de entrenamiento.
Antes de elegir un método de captura, escriba la salida que su modelo debe predecir. Un modelo que identifica el siguiente paso de tarea necesita un objetivo diferente de un controlador que predice un comando conjunto en cada paso del tiempo. “Más manifestaciones” no es lo suficientemente específico para hacer esa elección.
Cómo se comparan los dos métodos.
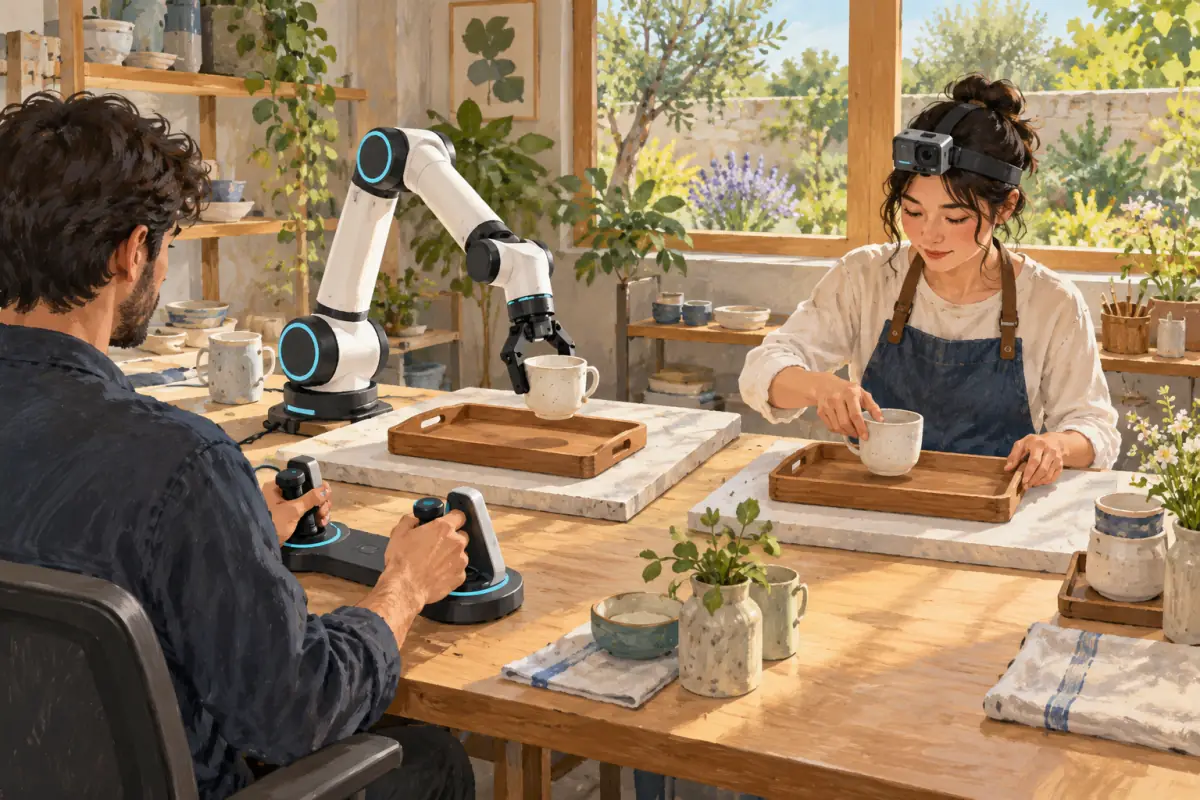
| Pregunta | Datos de teleoperación | Video humano egocéntrico |
|---|---|---|
| ¿Quién realiza la tarea física? | El robot, bajo control humano. | La persona que lleva la cámara. |
| ¿Qué se puede observar? | Vistas de la cámara robot y cualquier sensor está conectado. | Vista de la persona de las manos, herramientas y entorno. |
| ¿De dónde vienen las acciones? | Ordenes grabadas, con su significado documentado. | Ningún robot nativo manda en video solo. |
| ¿Qué limitaciones de colección? | Disponibilidad de robots, espacio de trabajo, interfaz de operador y tiempo de reajuste. | Acceso de tareas, visibilidad de la cámara, permisos y calidad de grabación. |
| ¿Qué debe transferir? | Entre las configuraciones de robots de entrenamiento y despliegue. | Desde la observación humana hasta la detección y la encarnación del robot. |
La sincronización es parte de la demostración.
Para un objetivo de acción robot, distinguir cuando una imagen fue expuesta, cuando se emitió un comando y cuando el robot se movió. Un número de filas no prueba que estos eventos sucedieron juntos. Reloj offsets, marcos caídos y latencia pueden cambiar la relación que el modelo aprende.
El video humano puede preservar el contexto que importa.
Un trabajador puede caminar a un estante, elegir una herramienta, limpiar un espacio, completar una tarea y guardar el equipo de distancia. Esa secuencia más amplia puede ayudar a un equipo a estudiar estructura de tareas o contexto visual. No significa que la misma grabación enseña directamente a un robot a ejecutar cada movimiento.
Un plan combinado necesita una evaluación combinada.
Un equipo puede investigar vídeo humano para las representaciones visuales o de tareas y recoger por separado demostraciones de robots para la supervisión de la acción. El valor de la combinación depende del modelo y la tarea; debe medirse con una base de referencia explícita.
Elija basado en la señal perdida.
Si la información que falta es un comando robot emparejado con una observación, discuta la teleoperación y registro. Si es la variedad de trabajo real, interacciones de objetos o contexto de tarea más largo, considere la colección egocéntrico. Si ambos faltan, separa los requisitos antes de estimar el volumen.
Preguntas frecuentes
¿Puede el vídeo egocéntrico sustituir los datos de la teleoperación?
No cuando el objetivo de entrenamiento requiere acciones de robot medidas que el video no contiene. El video y la teleoperación humana pueden servir diferentes partes de un oleoducto de aprendizaje.
¿La teleoperación siempre produce datos listos para el entrenamiento?
No. Las observaciones, acciones, horarios, unidades y límites de episodios necesarios para ser registradas y verificadas. Un método de grabación no es una especificación completa de conjunto de datos.
¿Qué método debería elegir un equipo robótico primero?
Elija el método que captura la señal que su experimento actual está desaparecido. Define los insumos modelo, acciones o etiquetas de destino, y evaluación antes de elegir el volumen de colección.
Fuentes y lecturas recomendadas
Fuentes primarias revisadas el 26 de octubre de 2026.