Vídeo egocéntrico
Manos, herramientas y contexto de la opinión del trabajador.
Alcance: Punto de vista, visibilidad y variación de escena.
Para laboratorios de robótica
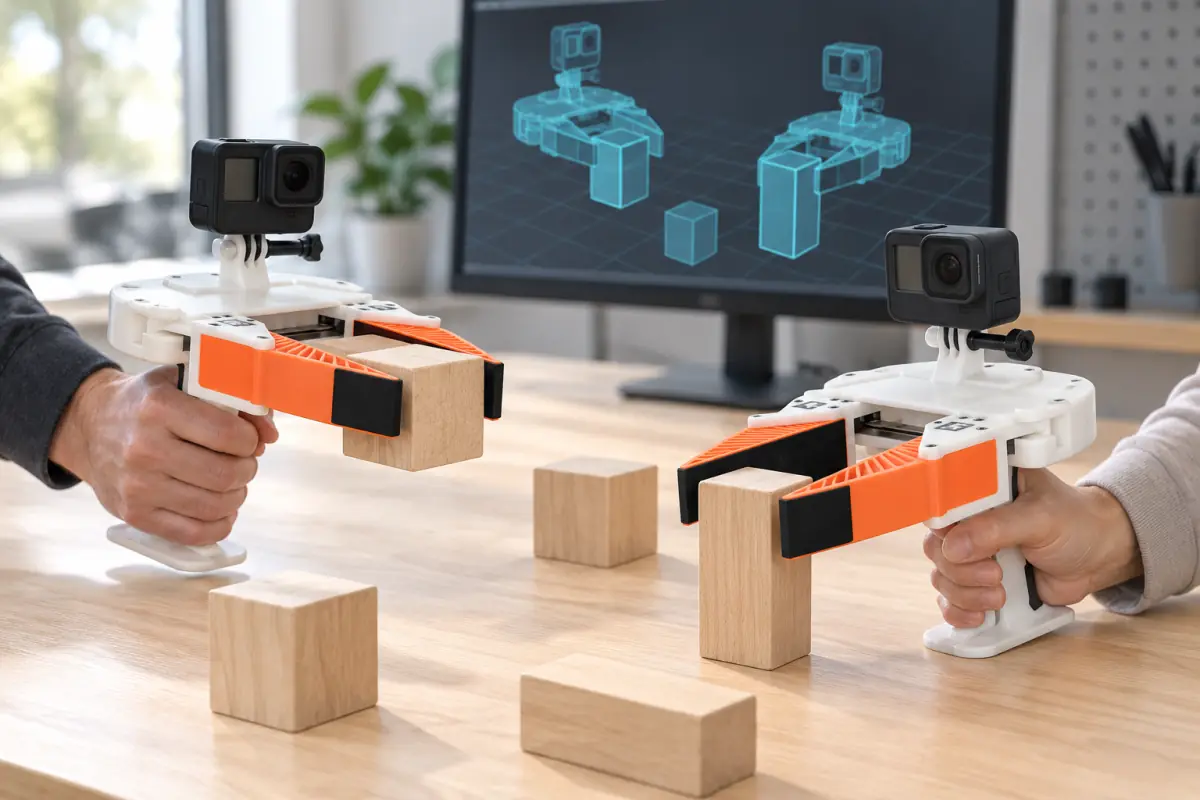
La colección de datos de robótica comienza con la señal que su modelo necesita.
Manos, herramientas y contexto de la opinión del trabajador.
Alcance: Punto de vista, visibilidad y variación de escena.
Una tarea que se muestra desde la configuración hasta el resultado.
Alcance: Instrucciones, pasos de acción y recuperación.
Robot observaciones y comandos durante el control humano.
Alcance: Embodimento, acciones y señales sincronizadas.
Acorde la especificación antes de que comience la recopilación de datos egocéntricos.
Acorde los campos y las definiciones de etiquetas que su proyecto necesita.
LeRobot, HDF5 y RLDS son requisitos de alcance, no integración verificada. La conversión no puede crear acciones robot no registradas.
Versión Dataset, características, teclas de cámara y representación de acción.
Grupos, formas, tipos, unidades y compresión.
Observaciones, acciones, banderas de paso y metadatos de episodios.
Los datos de formación de robots contienen observaciones, demostraciones, instrucciones y, cuando se registra, acciones para la formación o evaluación de modelos robot. Las señales necesarias dependen de la tarea y el robot.
No. El video egocéntrico registra la vista de una persona. Las acciones de robot necesitan señales separadas o una asignación justificada.
Sí. Incluya el formato y la versión de cargador en su consulta. Wake alcances campos disponibles y compatibilidad antes de acordar la entrega.
Describe la tarea y los requisitos de datos. Empieza aquí o usa nuestro formulario de contacto.
Referencias de los formatos: Hugging Face: LeRobotDataset v3.0 · Google Research: Modelo de datos RLDS