Vídeo egocêntrico
Mãos, ferramentas e contexto do ponto de vista do trabalhador.
Âmbito: Ponto de vista, visibilidade e variação de cena.
Para laboratórios de robótica
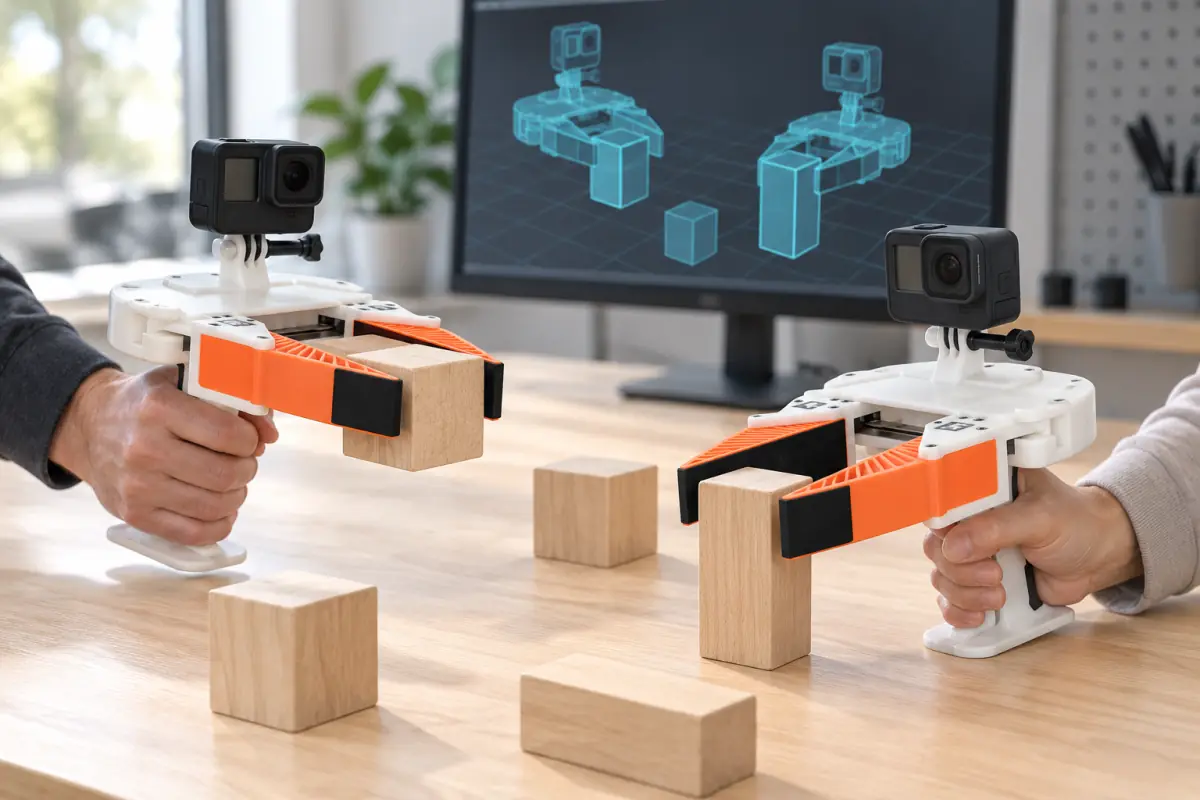
A recolha de dados da Robotics começa com o sinal que seu modelo precisa.
Mãos, ferramentas e contexto do ponto de vista do trabalhador.
Âmbito: Ponto de vista, visibilidade e variação de cena.
Uma tarefa mostrada da configuração ao resultado.
Âmbito: Instruções, passos de ação e recuperação.
Observações e comandos de robôs durante o controle humano.
Âmbito: Incorporação, ações e sinais sincronizados.
Concordo com a especificação antes de começar a recolha de dados egocêntricos.
Concordo com os campos e definições de etiquetas que o seu projeto precisa.
LeRobot, HDF5 e RLDS são requisitos para o âmbito, não as integrações verificadas. A conversão não pode criar ações de robô não gravadas.
Versão de dataset, recursos, chaves da câmara e representação de ação.
Grupos, formas, tipos, unidades e compressão.
Observações, ações, bandeiras de passos e metadados de episódios.
Os dados de treino de robôs contêm observações, demonstrações, instruções e, quando registrados, ações para treino ou avaliação de modelos de robôs. Os sinais necessários dependem da tarefa e do robô.
Não. O vídeo egocêntrico registra a visão de uma pessoa. As ações do robô precisam de sinais medidos separadamente ou um mapeamento justificado.
Sim. Inclua o formato e versão do carregador em sua pergunta. Wake examina os campos disponíveis e compatibilidade antes de concordar com a entrega.
Descreva a tarefa e os dados de que precisa. Comece aqui ou use o nosso formulário de contacto.
Referências sobre os formatos: Hugging Face: LeRobotDataset v3.0 · Pesquisa Google: modelo de dados RLDS