Егоцентричне відео
Руки, інструменти та контекст з вигляду працівника.
Обсяг: Перегляд точки, видимість і сцена варіації.
Для лабораторій робототехніки
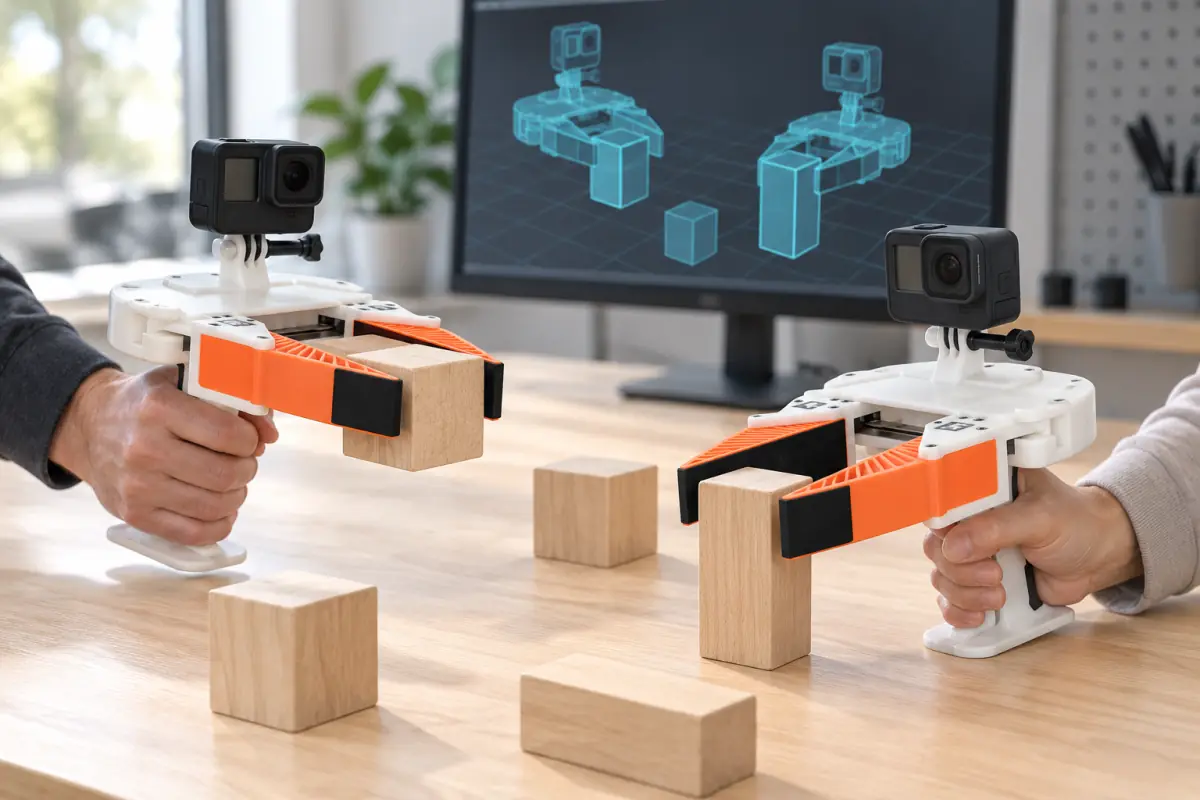
Збір даних робототехніки починається з сигналу ваших потреб моделі.
Руки, інструменти та контекст з вигляду працівника.
Обсяг: Перегляд точки, видимість і сцена варіації.
Завдання, що відображається з налаштування до результату.
Обсяг: Інструкції, дії та відновлення.
Роботи спостереження та команди під час контролю людини.
Обсяг: Втілення, дії та синхронізація сигналів.
Починається специфікація перед отриманням егоцентричних даних.
Підібрати поля та визначення етикеток, які необхідно для вашого проекту.
LeRobot, HDF5 і RLDS мають вимоги до сфери, не перевірених інтеграцій. Перетворення не може створювати непередбачувані дії роботи.
Версія Dataset, функції, ключі камери та представлення дій.
Групи, форми, види, блоки та стиснення.
Спостереження, дії, основні прапори та метадані епізоду.
Дані про навчання персоналу містять спостереження, демонстрації, інструкції та, де записуються, дії для підготовки або оцінки моделей роботи. Необхідні сигнали залежать від завдання і роботи.
Ні. Егоцентричні відеозаписи людини. Роботні дії потребують окремо вимірюваних сигналів або об'єктивного копіювання.
Так. Включіть версію формата та навантажувача у Ваш запит. Wake обсяги доступних полів і сумісності перед згодою доставки.
Опишіть завдання й вимоги до даних. Почніть тут або скористайтеся контактною формою.
Джерела про формати: Hugging Face: LeRobotDataset v3.0 · Google Дослідження: Модель даних RLDS