Vidéo égocentrique
Les mains, les outils et le contexte de la vue des travailleurs.
Périmètre : Point de vue, visibilité et variation de la scène.
Pour les laboratoires de robotique
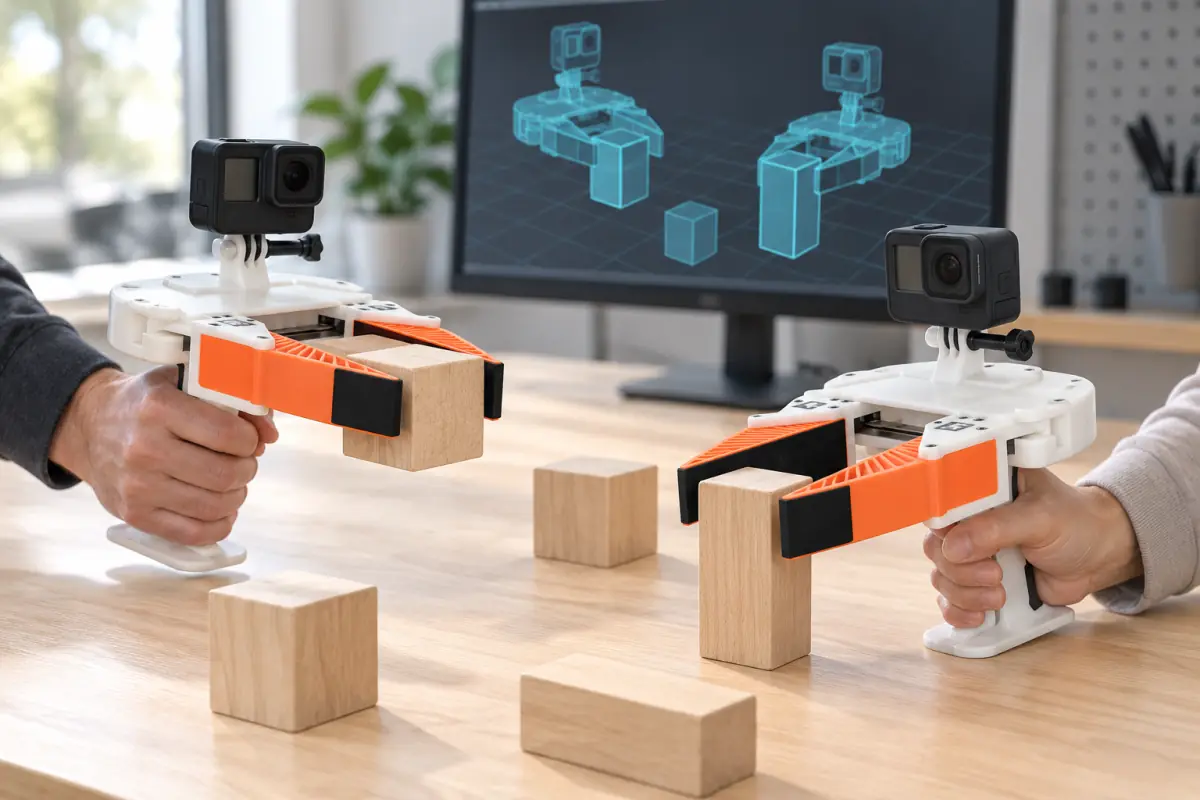
La collecte de données robotiques commence par le signal dont votre modèle a besoin.
Les mains, les outils et le contexte de la vue des travailleurs.
Périmètre : Point de vue, visibilité et variation de la scène.
Une tâche montrée de la configuration au résultat.
Périmètre : Instructions, étapes d'action et récupération.
Observations et commandes de robots pendant le contrôle humain.
Périmètre : Embodiment, actions et signaux synchronisés.
D'accord sur la spécification avant que la collecte de données égocentriques ne commence.
Acceptez les champs et les définitions d'étiquettes dont votre projet a besoin.
LeRobot, HDF5 et RLDS sont des exigences de portée, pas des intégrations vérifiées. La conversion ne peut pas créer d'actions robotisées non enregistrées.
Version Dataset, fonctionnalités, clés de caméra et représentation d'action.
Groupes, formes, types, unités et compression.
Observations, actions, drapeaux d'étape et métadonnées des épisodes.
Les données sur la formation des robots contiennent des observations, des démonstrations, des instructions et, lorsqu'elles sont enregistrées, des actions pour la formation ou l'évaluation des modèles de robots. Les signaux requis dépendent de la tâche et du robot.
C'est pas vrai. Vidéo excentrique enregistre une vue de personne. Les actions du robot nécessitent des signaux mesurés séparément ou une cartographie justifiée.
Oui. Inclure le format et la version du chargeur dans votre demande. Wake couvre les champs disponibles et la compatibilité avant d'accepter la livraison.
Décrivez la tâche et vos besoins en données. Commencez ici ou utilisez notre formulaire de contact.
Références sur les formats : Hugging Face: LeRobotDataset v3.0 · Recherche Google: modèle de données RLDS