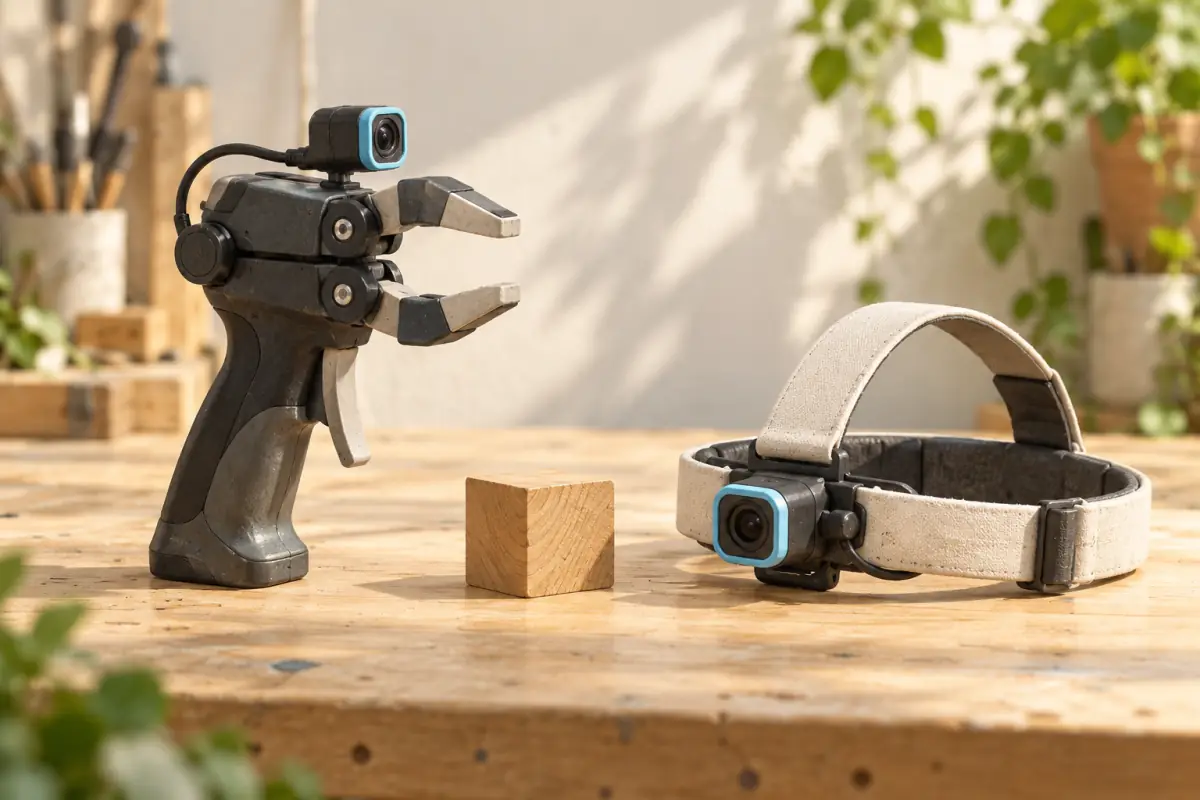
O que o UMI foi desenhado para capturar.
O projeto de pesquisa Universal Manipulation Interface combina grippers portáteis com câmeras e um quadro de aprendizagem de políticas. Seu design conecta demonstrações de garras operadas por humanos à manipulação de robôs através de uma representação de ação definida e atenção à latência.
Que cabeça-montada captura muda.
Com uma câmera montada na cabeça, uma pessoa pode usar ferramentas familiares e seus próprios dedos. A visão segue sua atenção e movimento através de um espaço de trabalho. Isso pode preservar a sequência em torno de uma interação, como abrir o armazenamento, selecionar uma ferramenta e verificar o resultado.
Compare os requisitos, não apenas o hardware.
| Dimensão | Coleção de estilo UMI | Vídeo humano montado na cabeça |
|---|---|---|
| Interacção | Uma pessoa manipula objetos com uma pinça de mão. | Uma pessoa usa suas mãos e ferramentas comuns. |
| Perspectiva | Observações da câmera associadas ao Gripper. | Uma câmera perto da cabeça da pessoa. |
| Representação da acção | Definido dentro da coleção e método de política UMI. | Nenhuma ação de robô medida a partir de vídeo sozinho. |
| Ajustar à tarefa | Tarefas compatíveis com a configuração de garra e aprendizagem. | Tarefas em que o uso natural da mão e o contexto circundante matéria. |
| Verificações | Rastreamento, representação de movimento, timing e compatibilidade de robôs. | Visibilidade, desfoque, continuidade e consistência de anotação. |
Use uma tarefa concreta para tomar a decisão.
Considere mover um copo de um balcão para uma prateleira. Uma experiência orientada para a garra precisa saber se a pega e a trajetória podem ser representadas para o seu controlador. Uma experiência de compreensão de vídeo pode, em vez disso, precisar identificar o copo, o destino eo momento de colocação está completo.
Planeje uma pequena validação antes da escala.
Escolha tarefas representativas e inspecione o fim do sinal necessário para terminar. O oleoduto de processamento pode produzir os campos que o aprendiz espera? O resultado é observável? As instruções permitem tentativas consistentes sem mudar a tarefa para algo artificial?
Explore o hardware UMI montado.
A Apertador UMI está disponível como uma única garra montada ou um par. Ler o lançamento de visão geral e primeira sessão checklist para as especificações de hardware e considerações de configuração.
Perguntas frequentes
Uma pinça UMI é a mesma que uma câmera montada na cabeça?
Não. UMI é um método de coleta e aprendizagem de políticas baseado em grippers. Uma câmera montada na cabeça grava o ponto de vista de uma pessoa e não mede ela mesma os comandos da garra ou do robô.
As imagens montadas na cabeça podem fornecer acções de robôs?
Não sozinho. Inferir movimento de vídeo é um processo separado com suposições e erros; não deve ser confundido com comandos de robô gravados diretamente.
Qual abordagem é melhor para o bom trabalho manual?
Comece verificando se a tarefa se encaixa na garra. O vídeo de mão natural pode preservar o fluxo de trabalho, mas contatos ocluídos ou forças de dedo ainda podem exigir sensoriamento adicional.
Fontes e leituras complementares
Fontes primárias revisadas em 1 de novembro de 2026.