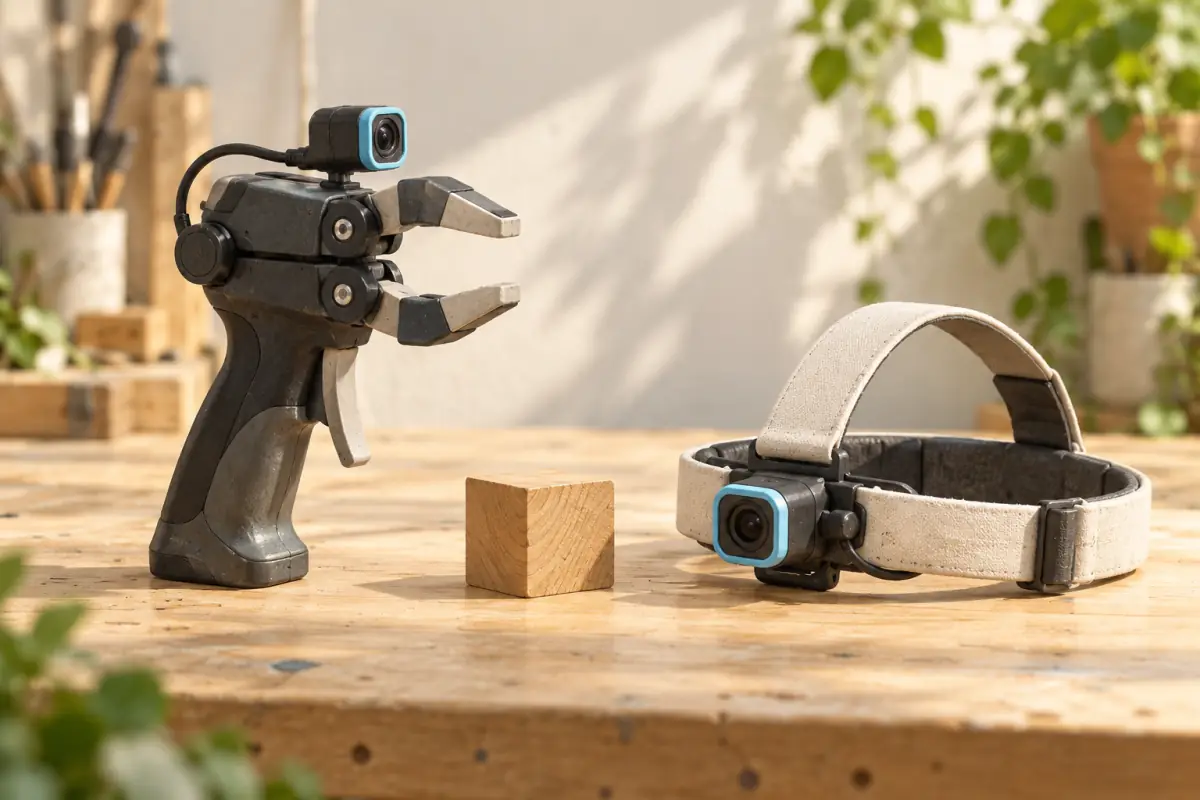
Was UMI ist entworfen, um zu erfassen.
Das Forschungsprojekt Universal Manipulation Interface kombiniert Handgreifer mit Kameras und einem politischen Lernrahmen. Sein Design verbindet von Menschen betriebene Greiferdemonstrationen mit Robotermanipulation durch eine definierte Aktionsdarstellung und Aufmerksamkeit für Latenz.
Was Head-Mounted Capture verändert.
Mit einer kopfkamera kann eine person vertraute werkzeuge und ihre eigenen finger verwenden. Die Ansicht folgt ihrer Aufmerksamkeit und Bewegung durch einen Arbeitsbereich. Dies kann die Sequenz um eine Interaktion herum bewahren, z. B. das Öffnen des Speichers, die Auswahl eines Werkzeugs und die Überprüfung des Ergebnisses.
Vergleichen Sie die Anforderungen, nicht nur die Hardware.
| Dimension | UMI-Style-Sammlung | Kopfmontiertes menschliches Video |
|---|---|---|
| Interaktion | Eine Person manipuliert Objekte mit einem Handgreifer. | Eine Person benutzt ihre Hände und gewöhnliche Werkzeuge. |
| Perspektive | Gripper-assoziierte Kamerabeobachtungen. | Eine Kamera in der Nähe des Kopfes. |
| Darstellung der Maßnahme | Definiert innerhalb der UMI-Sammlungs-und Policy-Methode. | Keine gemessene roboteraktion allein aus video. |
| Angepasst | Aufgaben, die mit dem Greifer und dem Lernaufbau kompatibel sind. | Aufgaben, bei denen der natürliche Handgebrauch und der umgebende Kontext eine Rolle spielen. |
| Prüfpunkte | Tracking, Bewegungsdarstellung, Timing und Roboterkompatibilität. | Sichtbarkeit, Unschärfe, Kontinuität und Annotationskonsistenz. |
Verwenden Sie eine konkrete Aufgabe, um die Entscheidung zu treffen.
Erwägen Sie, eine Tasse von einer Theke in ein Regal zu bewegen. Ein Greifer-orientiertes Experiment muss wissen, ob der Griff und die Trajektorie für seinen Controller dargestellt werden können. Ein Video-Verständnis-Experiment muss stattdessen möglicherweise den Becher, das Ziel und den Moment der Platzierung identifizieren.
Planen Sie eine kleine Validierung vor der Skalierung.
Wählen Sie repräsentative Aufgaben aus und prüfen Sie das erforderliche Signal Ende zu Ende. Kann die Verarbeitungspipeline die Felder erzeugen, die der Lernende erwartet? Ist das Ergebnis beobachtbar? Erlauben die Anweisungen konsistente Versuche, ohne die Aufgabe in etwas Künstliches zu verwandeln?
Erkunden Sie die zusammengebaute UMI Hardware.
Die WAKE UMI Gripper ist als ein einziger zusammengebauter Greifer oder als Paar erhältlich. Lesen Sie Launch-Übersicht und Checkliste der ersten Sitzung für die Hardwarespezifikationen und Einrichtungsüberlegungen.
Häufige Fragen
Ist ein UMI-Greifer dasselbe wie eine Kopfkamera?
Nein. UMI ist eine Greifer-basierte Sammel-und Policy-Learning-Methode. Eine kopfmontierte Kamera zeichnet den Standpunkt einer Person auf und misst selbst keine Greifer-oder Roboterbefehle.
Können Head-Mounted-Aufnahmen Roboteraktionen ermöglichen?
Nicht von selbst. Das Ableiten von Bewegung aus Video ist ein separater Prozess mit Annahmen und Fehlern; es sollte nicht mit direkt aufgezeichneten Roboterbefehlen verwechselt werden.
Welcher Ansatz ist besser für feine Handarbeit?
Prüfen Sie zunächst, ob die Aufgabe zum Greifer passt. Natürliches Handvideo kann den Workflow erhalten, aber verschlossene Kontakte oder Fingerkräfte können immer noch zusätzliche Wahrnehmung erfordern.
Quellen und weiterführende Literatur
Primärquellen geprüft am 1. November 2026.