Von einer menschlichen Demonstration zu einem Sammelworkflow.
UMI steht für Universal Manipulation Interface. Eine Person bedient einen Handgreifer, um eine Aufgabe zu demonstrieren, während eine geeignete Kamera die Interaktion aufzeichnet. Um diese Aufzeichnung in nutzbare Roboter-Lerndaten umzuwandeln, ist ein Erfassungs-und Verarbeitungsworkflow erforderlich.
WAKE liefert die montierte Greifer-Hardware. Ihr Team wählt die Kamera, das Objektiv, die Kalibrierung und die Software für sein Experiment. Beginnen Sie mit dem UMI-Greiferspezifikationen um den mechanischen Aufbau anhand Ihrer Anforderungen zu überprüfen.
Was kommt versammelt.
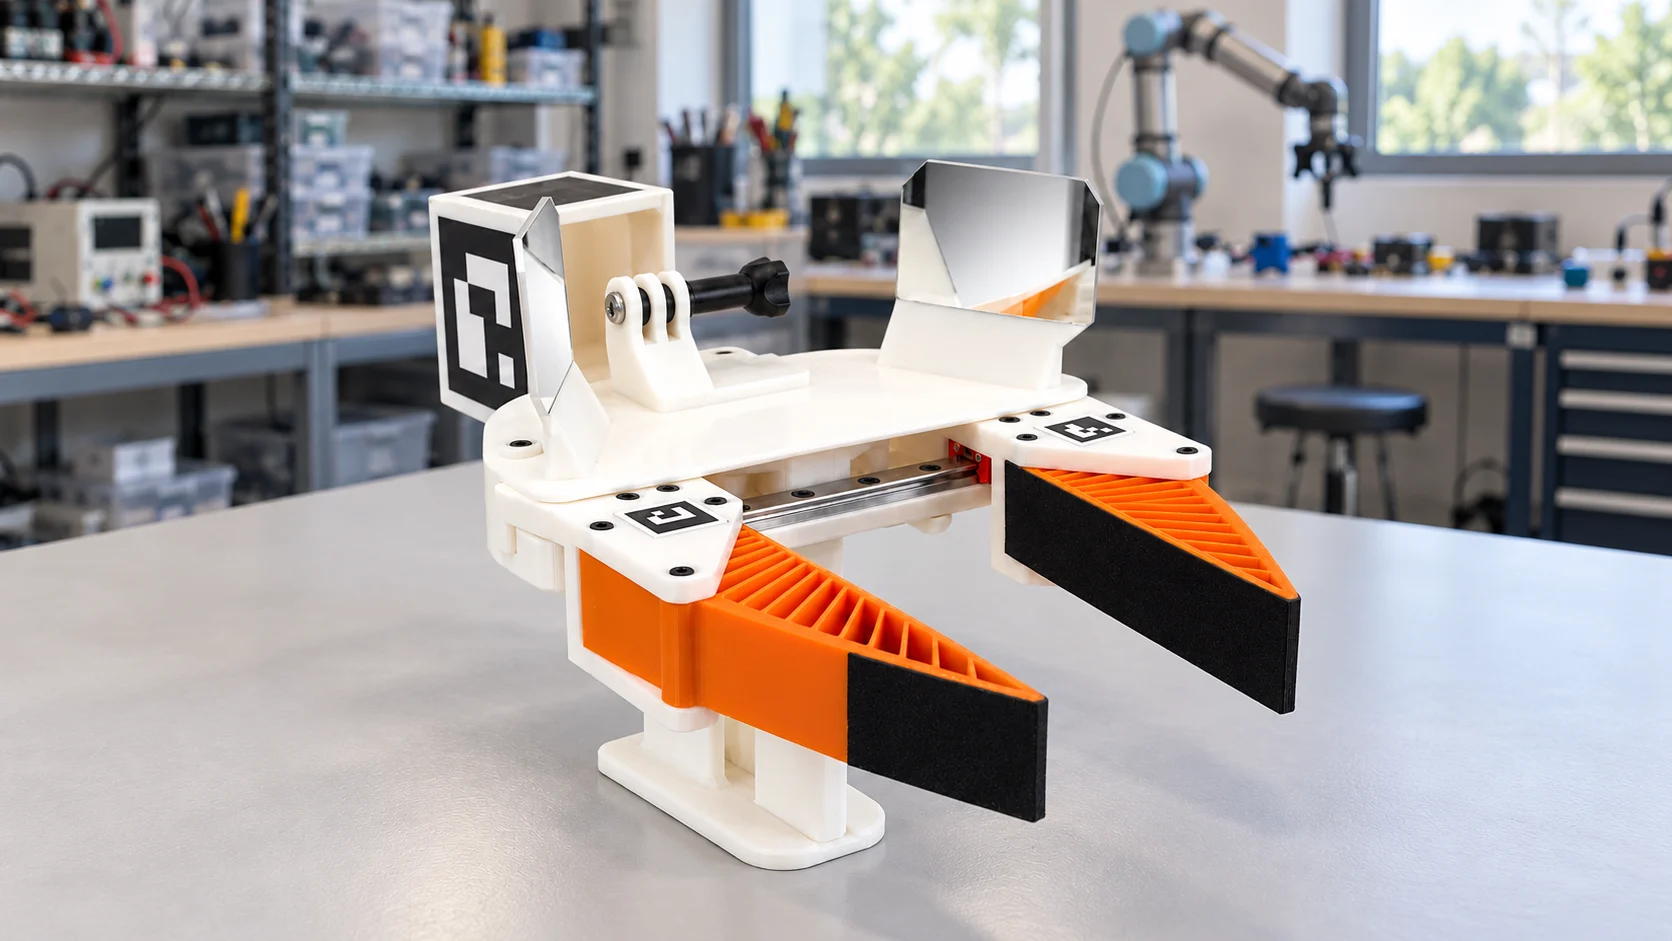
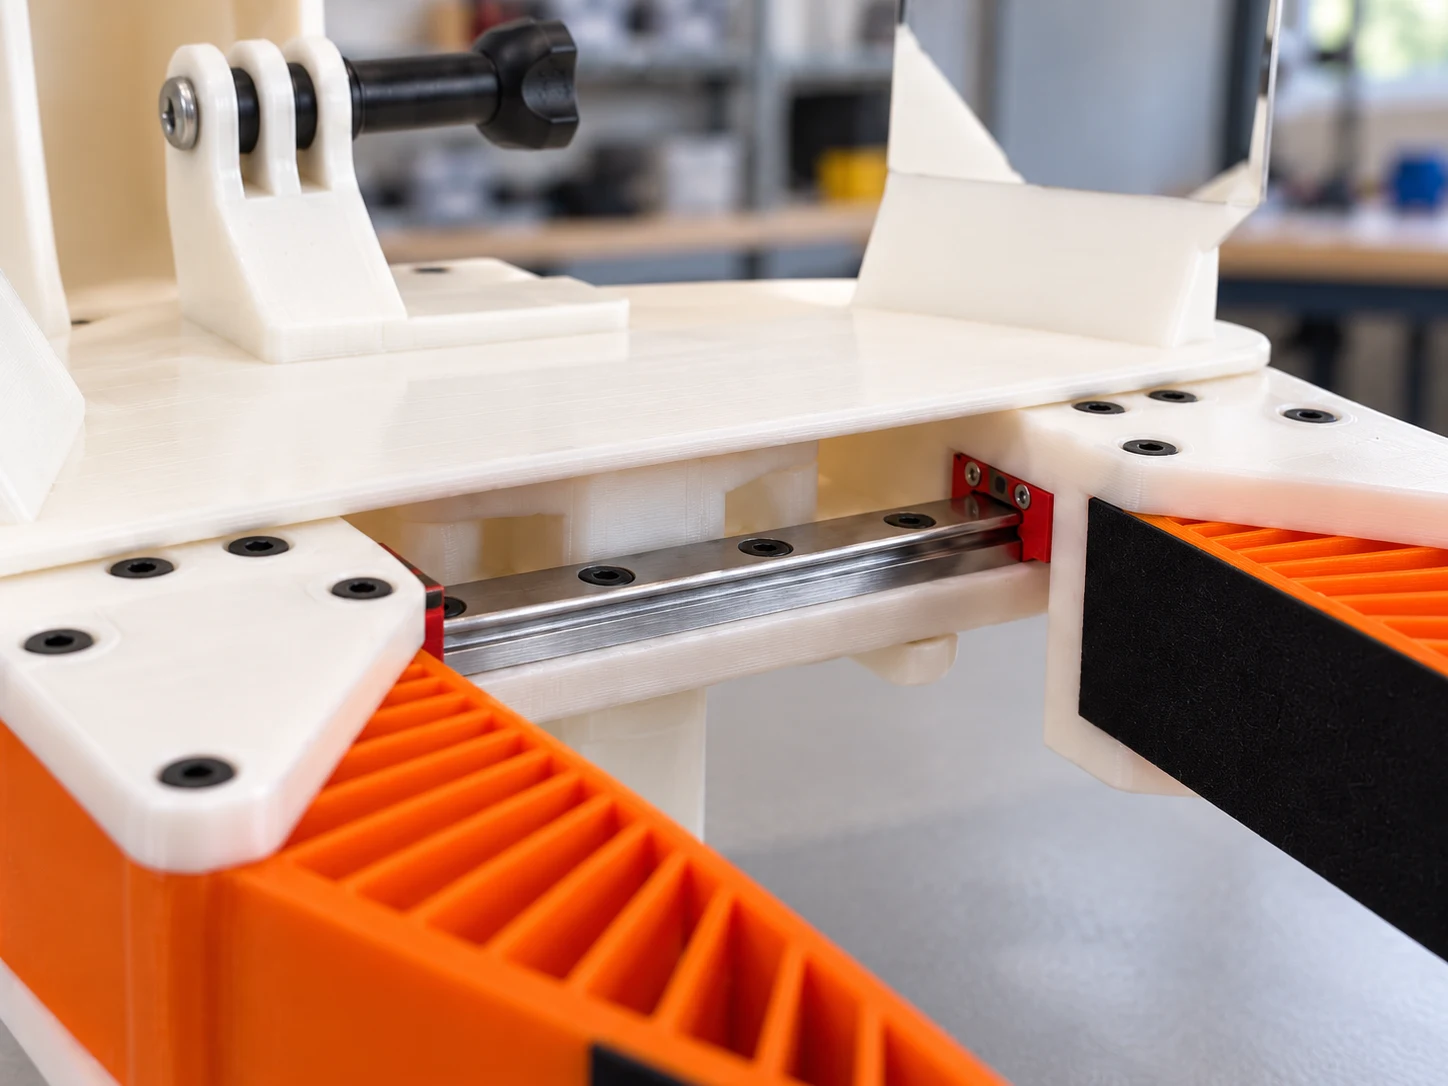
Der Greifer kombiniert einen weißen PLA+ Körper, orange TPU 95A Finger und aufgebrachte Griffflächen. Ein manueller Mechanismus läuft auf einer 150 mm Linearschiene mit zwei Schlitten und Federrückführung. Spiegel, visuelle marken und eine kamerahalterung werden installiert.
| Komponente | Spezifikation |
|---|---|
| Körper | 11 gedruckte PLA + -Bauteile |
| Kontaktflächen | 2 TPU 95A Finger mit aufgebrachten Griffflächen |
| Geführte Bewegung | 150 mm MGN9C Schiene, 2 Wagen, Federrückführung |
| Visuelle Hardware | 2 Seitenspiegel und 6 ArUco-Markierungen |
| Kamerahalterung | Installierte Halterung; Passen Sie mit Ihrer Kamera und Ihrem Objektiv |
| Herstellung von Waren | Gedruckt und montiert in Kalifornien |
Was wir auf der ersten Einheit überprüft haben.
Unsere erste Artikel-Inspektion der Einheit UMI-001 dokumentiert glatten Fingerweg, automatische Federrückführung und sichere Schiene, Körper, Kamerahalterung und Fingerhalterbefestigungen. Bei der manuellen Kontrolle wurde kein Bindungs-oder Seitenwagenspiel beobachtet. Die beiden TPU-Finger beugten sich und erholten sich nach der Inspektion.
Dieses Gerät verwendete die ArUco DICT_4X4_50-Markerfamilie: zwei 16-mm-Fingerspitzenmarker und vier 60-mm-Würfelmarker. Markergröße und Identität sind für die Kalibrierung wichtig. Überprüfen Sie die Konfiguration auf Ihrem eigenen Gerät, bevor Sie Aufnahmen verarbeiten, insbesondere wenn Sie ein Paar verwenden.
Diese Beobachtungen beschreiben die inspizierte erste Einheit. Es handelt sich nicht um eine Lastklasse, einen Lebenszyklustest oder einen roboterpolitischen Benchmark.
Ein Greifer oder ein Paar?
Wählen Sie einen einzelnen Greifer, um einen einhändigen Manipulationsworkflow zu bewerten. Ein Paar enthält zwei identische zusammengebaute Greifer für Experimente, die beide Hände benötigen.
Für zweihändige Sammlung, Checkmarkerzuweisungen, Kamerasynchronisation und Kalibrierung vor der Aufnahme. Der Kauf eines Paares liefert die Hardware; diese Schritte gehören zu Ihrem Sammlungsworkflow.
Validieren Sie eine Aufgabe, bevor Sie mehr sammeln.
Eine kurze Testsitzung kann Setup-Probleme aufdecken, bevor sie eine größere Sammlung betreffen. Wählen Sie eine Aufgabe und Objekte aus, die die Arbeit darstellen, die Sie aufzeichnen möchten.
- Kontakt prüfen: Können die Finger das beabsichtigte Objekt zuverlässig erfassen und loslassen?
- Überprüfen Sie die Ansicht: Halten Sie das Objekt, die Kontaktpunkte und die visuellen Referenzen während der gesamten Bewegung sichtbar.
- Überprüfen Sie die Aufzeichnung: Überprüfen Sie Fokus, Belichtung, Bewegungsunschärfe und Kontinuität.
- Verarbeiten Sie eine kurze Sitzung: Stellen Sie sicher, dass Kalibrierung, Tracking und Timing die Signale erzeugen, die Ihr Workflow erwartet.
- Überprüfen Sie das Ergebnis: Bestätigen Sie, dass ein anderes Teammitglied die Aufgabe, das Ergebnis und alle fehlgeschlagenen Versuche identifizieren kann.
Passen Sie die Hardware an das Experiment an.
Ein Handgreifer zeichnet eine andere Interaktion auf als jemand, der mit bloßen Händen arbeitet. Wenn Ihre Aufgabe von individuellen Fingerbewegungen oder gewöhnlichen Handwerkzeugen abhängt, vergleichen Sie zuerst die Erfassungsanforderungen. Unsere Anleitung zu UMI und Kopf-montierte Erfassung Erklärt die Unterscheidung.
Der WAKE-Greifer ist manuell bedienbare Sammelhardware. Roboterkompatibilität und Trainingsergebnisse hängen vom Rest Ihres Systems ab. Definieren Sie die Beobachtungen, die Bewegungsdarstellung und das Timing, das Ihr Lernender benötigt, bevor Sie die Sammlung skalieren.
Wählen Sie Ihr Setup.
Einzelgreifer und Paare Schiff aus Los Gatos, Kalifornien. Die Produktseite zeigt aktuelle Verfügbarkeit, Kaufoptionen und Versanddetails.
Sehen Sie den WAKE UMI Gripper um die Hardware aus verschiedenen Blickwinkeln zu inspizieren und Ihre Konfiguration auszuwählen.
Häufige Fragen
Ist der WAKE UMI Gripper motorisiert?
Nein. Es verwendet manuelle Betätigung mit Federrückstellung. Es ist Handheld-Sammlung Hardware.
Was benötige ich für eine erste Aufnahme?
Eine geeignete Kamera und Objektiv, Aufnahme-Software, und eine Kalibrierung und Verarbeitung Workflow. Bestätigen Sie die Mount-Kompatibilität und validieren Sie eine kurze Sitzung, bevor Sie in großem Maßstab sammeln.
Kommt ein Paar an, das für die Aufnahme mit zwei Händen kalibriert ist?
Ein Paar enthält zwei identische zusammengebaute Greifer. Ihr Team muss Markerzuweisungen, Synchronisierung und Kalibrierung für seinen Workflow konfigurieren.
Quellen und weiterführende Literatur
Primärquellen geprüft am 1. November 2026.