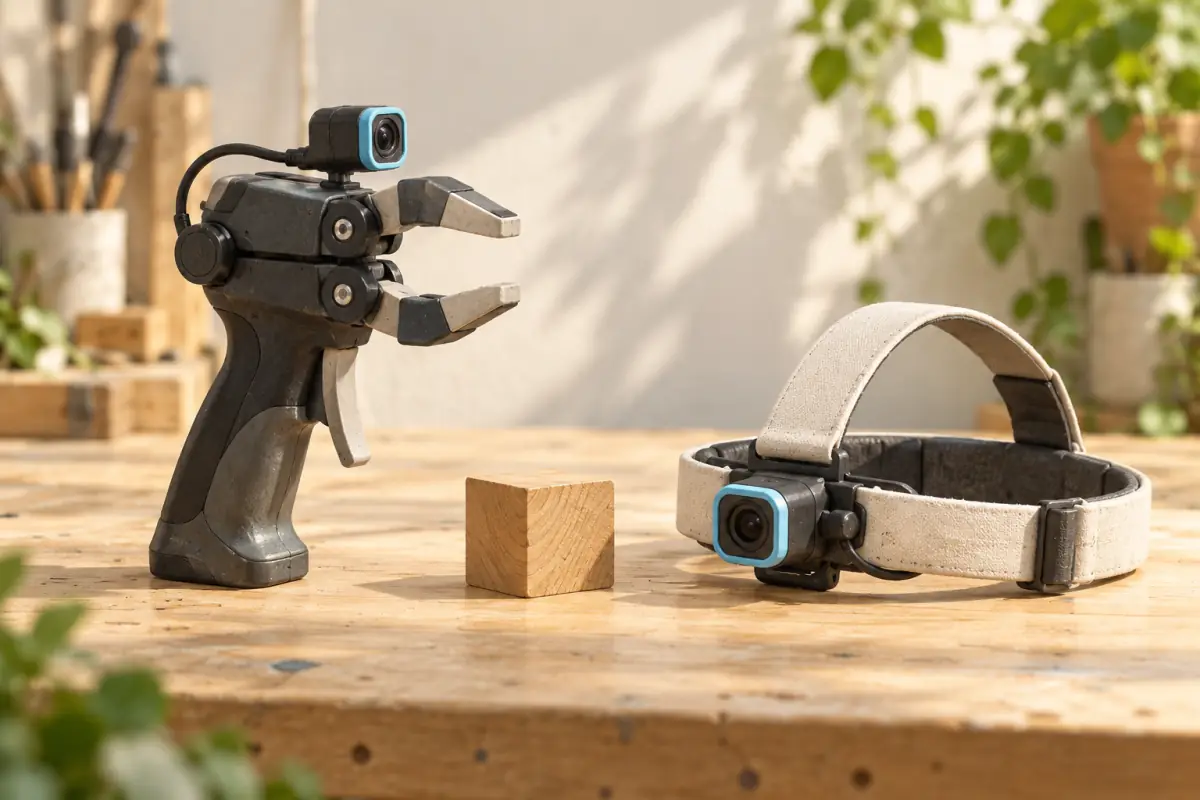
Ce que l'UMI est conçu pour capturer.
Le projet de recherche Universal Manipulation Interface combine des pinces à main avec des caméras et un cadre d'apprentissage des politiques. Sa conception relie les démonstrations de pinces actionnées par l'homme à la manipulation de robots par une représentation d'action définie et l'attention à la latence.
Ce qui change de cap.
Avec une caméra à tête, une personne peut utiliser des outils familiers et ses propres doigts. La vue suit leur attention et leur mouvement à travers un espace de travail. Cela peut préserver la séquence autour d'une interaction, comme l'ouverture du stockage, la sélection d'un outil et la vérification du résultat.
Comparez les exigences, pas seulement le matériel.
| Dimension | Collection de style UMI | Vidéo humaine montée en tête |
|---|---|---|
| Interactions | Une personne manipule des objets avec une pince à main. | Une personne utilise ses mains et ses outils ordinaires. |
| Aperçu | Observations de la caméra associée à un grippeur. | Une caméra près de la tête de la personne. |
| Représentation par action | Défini dans la méthode de collecte et de politique de l'UMI. | Pas d'action du robot mesurée à partir de la vidéo seule. |
| Ajustement des tâches | Tâches compatibles avec le dispositif de saisie et d'apprentissage. | Tâches où l'utilisation naturelle à la main et le contexte environnant matière. |
| Vérifications | Suivi, représentation des mouvements, chronométrage et compatibilité robot. | Visibilité, flou, continuité et consistance de l'annotation. |
Utilisez une tâche concrète pour prendre la décision.
Envisagez de déplacer une tasse d'un comptoir à une étagère. Une expérience axée sur la prise doit savoir si la prise et la trajectoire peuvent être représentées pour son contrôleur. Une expérience de compréhension vidéo peut plutôt avoir besoin d'identifier la tasse, la destination et le placement du moment est terminé.
Planifier une petite validation avant l'échelle.
Choisissez des tâches représentatives et inspectez le signal requis en bout à bout. Le pipeline de traitement peut-il produire les champs que l'apprenant attend? Le résultat est - il observable? Les instructions permettent-elles des tentatives cohérentes sans changer la tâche en quelque chose d'artificiel?
Explorez le matériel UMI assemblé.
Les Gripper WAKE UMI est disponible en une seule poignée assemblée ou en une paire. Lire la lancement d ' un aperçu général et d ' une liste de contrôle pour la première session pour les spécifications du matériel et les considérations de configuration.
Questions fréquentes
Est-ce qu'une pince UMI est la même qu'une caméra montée sur la tête ?
C'est pas vrai. UMI est une méthode de collecte et d'apprentissage des politiques basée sur la préhension. Une caméra à tête enregistre un point de vue de personne et ne mesure pas elle-même les commandes de pince ou de robot.
Les images montées en tête peuvent-elles fournir des actions de robots ?
Pas tout seul. L'inferration du mouvement de la vidéo est un processus séparé avec des hypothèses et des erreurs; il ne faut pas le confondre avec les commandes de robots enregistrées directement.
Quelle approche est la meilleure pour le travail à main fine?
Commencez par vérifier si la tâche correspond à la pince. La vidéo à la main naturelle peut préserver le flux de travail, mais les contacts occlus ou les forces des doigts peuvent encore nécessiter une détection supplémentaire.
Sources et lectures complémentaires
Sources primaires vérifiées le 1 novembre 2026.